公司库

星动纪元

星动纪元可按 L7 全尺寸双足人形机器人、Q5 轮式人形机器人、M7 半身人形机器人、XHAND 1/XHAND 1 Lite 灵巧手和 ERA-42 端到端 VLA 具身模型理解。

北京 2023 年成立 人形机器人整机厂 / 灵巧手 / 具身大模型公司 独角兽

公司介绍

星动纪元官网称,公司由陈建宇教授创立,从成立起坚持软硬一体技术路线,目标是打造物理世界中的通用智能体、交付通用生产力。

公司公开产品矩阵包含全尺寸双足人形机器人 L7、轮式人形机器人 Q5、全尺寸半身人形机器人 M7,以及 XHAND 1 和 XHAND 1 Lite 灵巧手。

官网关于页面显示,2025 年 7 月星动纪元宣布完成近 5 亿元 A 轮融资,并已实现产品规模化交付;全球市值 TOP 10 科技公司中 9 家为其客户。

官网大模型页面将 ERA-42 定位为端到端 VLA 具身模型,并展示了从单机械臂、五指灵巧手操作,到双臂、人机交互、上半身、55 自由度全身驱动的演进路径。

物流解决方案页面把 L7、XHAND 1、ERA-42、业务系统接口、数字孪生监控和数据反馈放在一个方案链路中,强调仓储拣选、扫码、装箱等流程的端到端协同。

资料概览

星动纪元的公开企业档案显示:2023 年成立,主要公开地点为 中国 · 北京,企业类型为 人形机器人整机厂 / 灵巧手 / 具身大模型公司,公开阶段为 独角兽。本页将企业信息与硅基参考收录的产品和技术资料交叉关联,便于继续核对。

当前资料库已关联15 项产品、2 项零配件、1 位相关人物、1 个模型。下方条目可用于继续查看具体产品、技术路线和公开资料,关联数量会随资料更新而变化。

公开资料中的行业标签包括人形机器人、具身智能、VLA、ERA-42、灵巧手、软硬件全栈自研。这些标签用于站内检索和实体关系导航,不构成投资建议或能力背书。

相关人物

相关模型

产业情报(参考)

以下字段来自第三方产业图谱整理,仅供参考,不作为投资依据。

累计融资
20亿+
估值
超过 100 亿元(文章口径,待二次核验)
团队规模
500-2000
六维评分
  • 技术 65
  • 创新 61
  • 资本 30
  • 产品 24
  • 热度 49
  • 组织 31

工商信息

成立日期
2023年
注册地址
北京市

相关产品

查看全部产品
星动 L7
星动纪元 通用人形 1.71米级全尺寸人形
星动 L7

星动 L7 是 RobotEra 官网产品矩阵中的新生代全尺寸双足人形机器人。官网资料显示,L7 具备 55 自由度、20kg 双臂负载、2.1m 臂展/工作空间,搭载 XHAND 1 灵巧手,并面向商业服务、物流、制造和科研等场景。

星动 M7
星动纪元 半身人形 全尺寸上半身作业平台
星动 M7

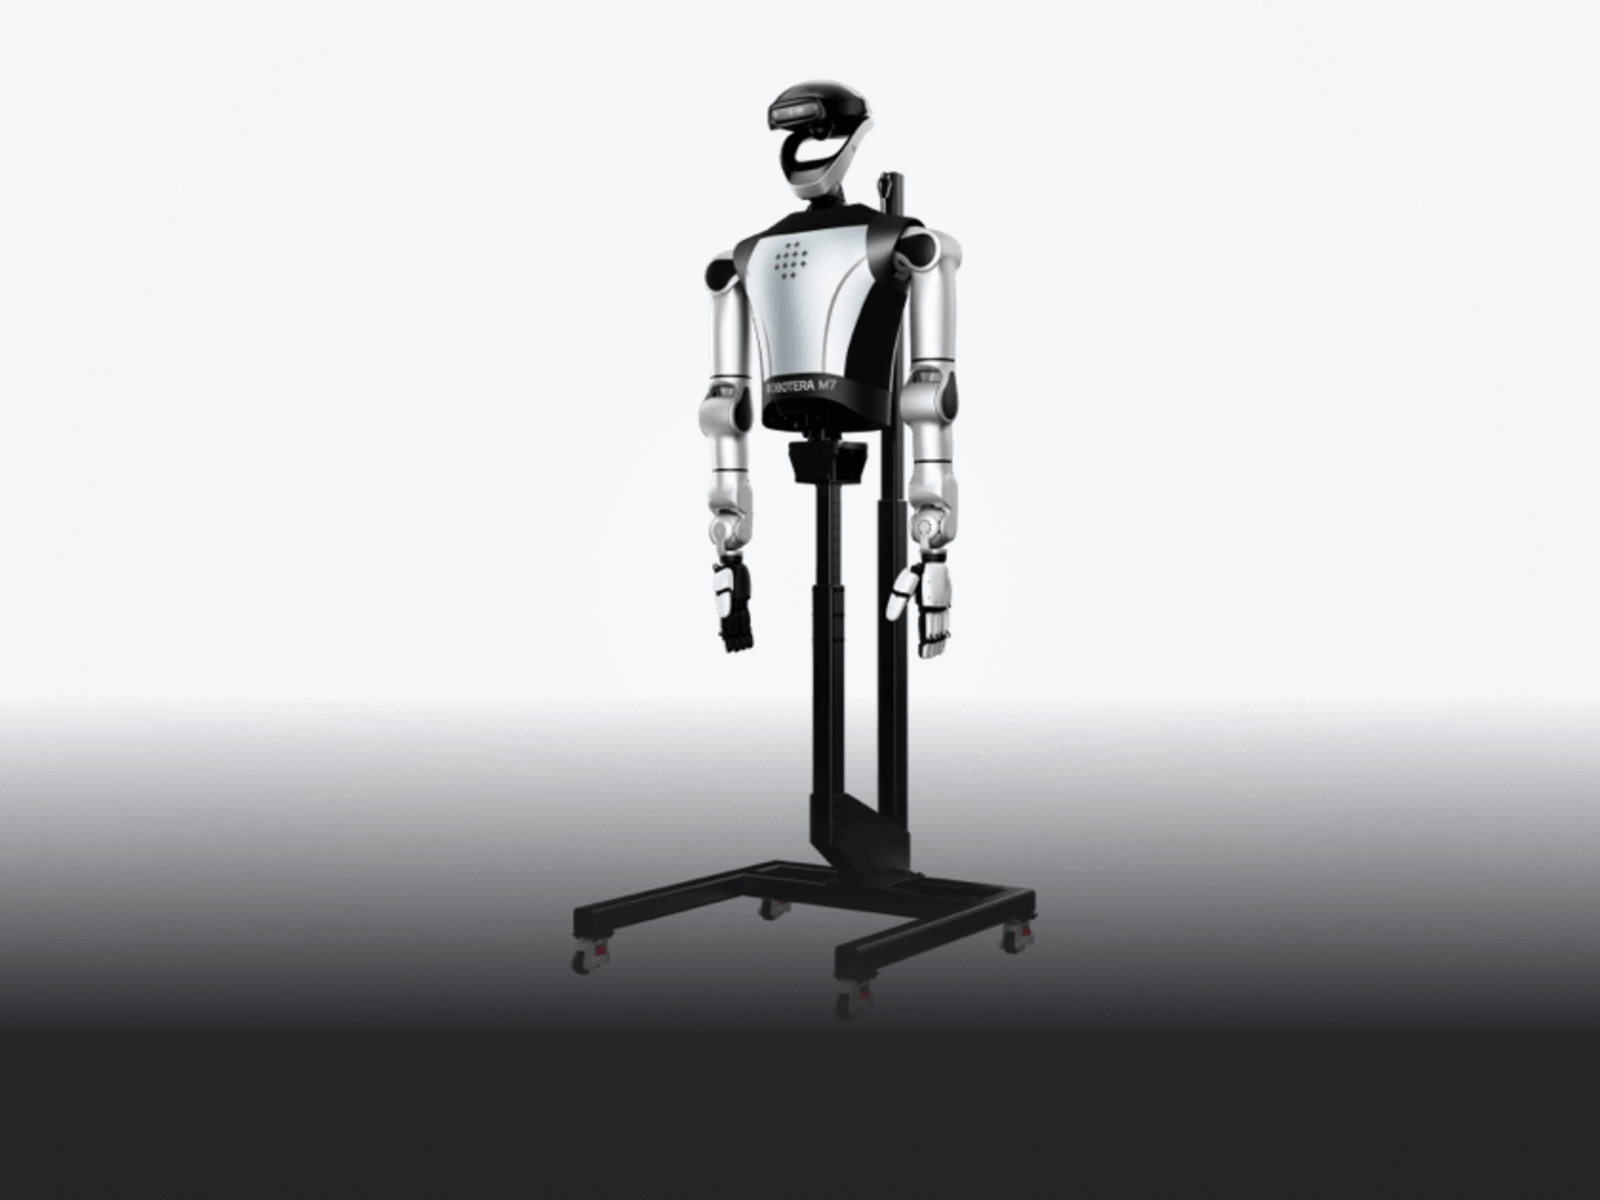
星动 M7 是 RobotEra 官网产品矩阵中的全尺寸半身人形机器人,公开资料显示其具备 43 自由度(含灵巧手)、1660mm 臂展和 2.1m 操作范围直径,面向物流、制造、商业服务和科研数据采集。

星动 Q5
星动纪元 轮式人形 1.65米级轮式人形
星动 Q5

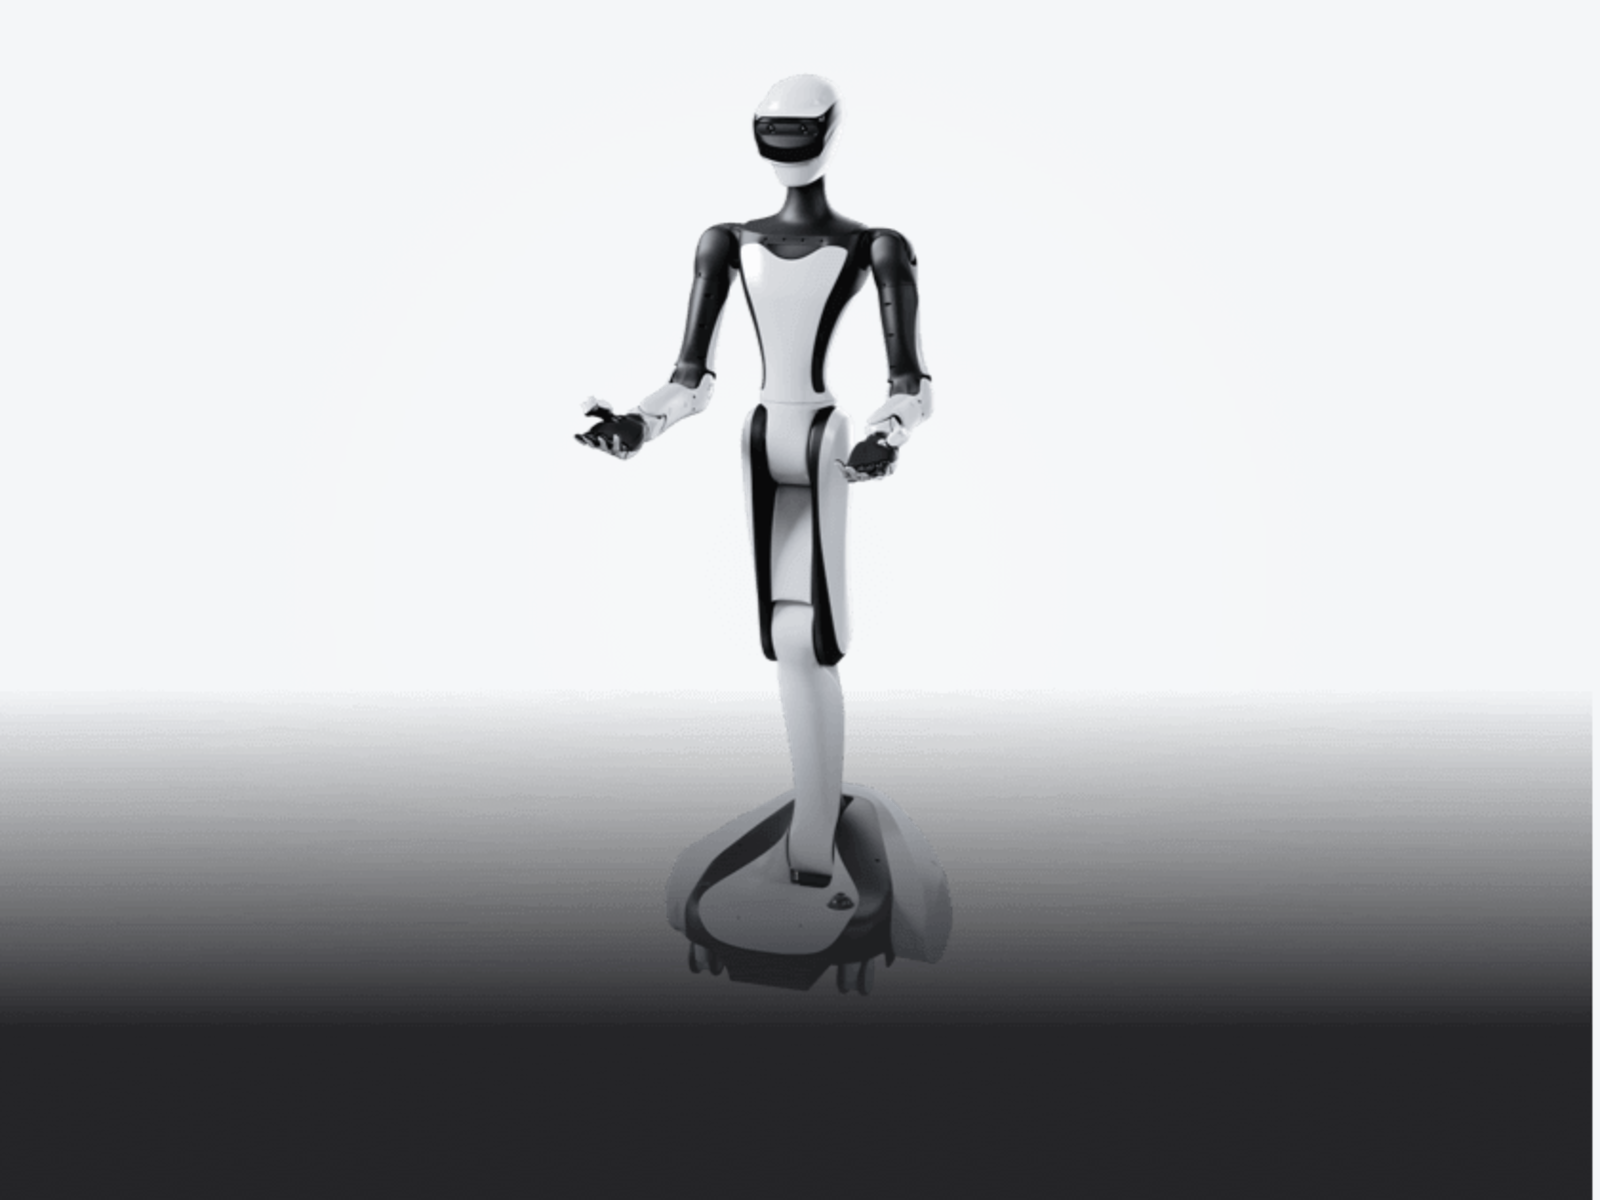
星动 Q5 是 RobotEra 官网产品矩阵中的轮式人形机器人,公开资料显示其具备 44 自由度、165cm 高度、1380mm 高精度 7 自由度仿人手臂、3D 激光雷达与立体相机感知,并配备 XHAND 1 Lite。

星动纪元 Star1
星动纪元 通用人形
星动纪元 Star1

星动纪元Star1是北京星动纪元科技有限公司于2024年8月19日推出的第六代人形机器人,由清华大学团队研发。Star1具备400Nm最大关节扭矩,转速达25rad/s,最大奔跑速度高于6m/s,最大负载160kg。其双腿具备12个自由度,双臂14个自由度,腰部、颈部各有3个和2个自由度,还拥有单手12个主动自由度全驱动的灵巧手,总共55个全主动自由度。Star1采用硬件模块化设计,本体构造支持完全复用,智能算法无缝切换,手、眼位置与人类相同,可最大便利复用人类数据,还内置AI大模型,支持模仿学习、强化学习。

星动纪元 Star2
星动纪元 通用人形
星动纪元 Star2

星动纪元Star2是北京星动纪元科技有限公司推出的第七代人形机器人,是Star1的升级版。Star2在Star1的基础上进一步提升了运动性能、感知能力和智能水平,具备更强的泛化能力和场景适应性。Star2采用硬件模块化设计,本体构造支持完全复用,智能算法无缝切换,可广泛应用于科研教育、工业制造、商业服务等领域。星动纪元是清华大学交叉信息研究院孵化的人形机器人企业,也是唯一一家清华大学占股的人形机器人企业。

星动纪元 Star3
星动纪元 通用人形
星动纪元 Star3

星动纪元Star3是北京星动纪元科技有限公司推出的第八代人形机器人,是Star2的升级版。Star3在Star2的基础上进一步提升了运动性能、感知能力和智能水平,具备更强的泛化能力和场景适应性。Star3采用硬件模块化设计,本体构造支持完全复用,智能算法无缝切换,可广泛应用于科研教育、工业制造、商业服务等领域。星动纪元是清华大学交叉信息研究院孵化的人形机器人企业,也是唯一一家清华大学占股的人形机器人企业。

星动纪元 STAR O
星动纪元 通用人形
星动纪元 STAR O

星动纪元STAR O是北京星动纪元科技有限公司推出的通用人形机器人,由清华大学交叉信息研究院孵化,致力于具身智能以及人形通用机器人技术和产品的研发。STAR O采用本体感知驱动器(准直驱)的技术路线,提升机械臂的运动性能和抗冲击能力,并使用自研的高扭矩密度模块化关节以及一体化结构设计。星动纪元是国产人形机器人新锐企业,STAR O已实现规模化量产与商业落地。

星动STAR1桌面版人形机器人
星动纪元 应用方案
星动STAR1桌面版人形机器人

星动STAR1桌面版是星动纪元在星动STAR1基础上推出的桌面版本人形机器人,在2024年世界机器人大会首次展出。星动STAR1桌面版采用小型化设计,机身紧凑,适合桌面环境的应用场景。星动STAR1桌面版保留了星动STAR1的双臂和上半身结构,具备相同的操作能力和灵巧手。星动STAR1桌面版搭载相同的AI大模型和感知系统,支持模仿学习、强化学习。星动STAR1桌面版广泛应用于教育科研、算法验证、桌面操作、展示演示等场景。星动STAR1桌面版是星动纪元在人形机器人小型化方面的重要探索,推动人形机器人在桌面环境的应用。星动STAR1桌面版具备可爱的外观设计,适合作为教育机器人和研究平台使用。

星动STAR1轮式版人形机器人
星动纪元 应用方案
星动STAR1轮式版人形机器人

星动STAR1轮式版是星动纪元在星动STAR1基础上推出的轮式底盘版本人形机器人,在2024年世界机器人大会首次展出。星动STAR1轮式版采用轮式底盘替代双足行走,具备更快的移动速度和更好的稳定性,适合室内平坦环境的应用场景。星动STAR1轮式版保留了星动STAR1的双臂和上半身结构,具备相同的操作能力和灵巧手。星动STAR1轮式版搭载相同的AI大模型和感知系统,支持模仿学习、强化学习。星动STAR1轮式版广泛应用于工厂制造、物流搬运、服务接待等室内场景。星动STAR1轮式版是星动纪元在人形机器人商业化应用方面的重要探索,推动人形机器人在实际场景的落地应用。

小星人形机器人
星动纪元 应用方案
小星人形机器人

小星是星动纪元推出的第五代人形机器人,是星动STAR1的前一代产品。小星身高约170cm,体重约60kg,具备20个自由度。小星具备150Nm关节扭矩,可完成行走、奔跑、上下楼梯等基本动作。小星搭载基础的感知系统和AI交互能力,可完成简单的人机交互任务。小星采用模块化设计,支持快速更换零部件和升级。小星广泛应用于教育科研、算法验证、展示演示等场景。小星是星动纪元在人形机器人领域的重要探索产品,为星动STAR1的研发奠定了技术基础。小星在2023年世界机器人大会等多个展会上展出,展示了星动纪元在人形机器人领域的技术积累。

小星Max人形机器人
星动纪元 应用方案
小星Max人形机器人

小星Max是星动纪元推出的增强版人形机器人,在小星基础上提升了运动能力和负载能力。小星Max具备高爆发双腿双足,满足复杂地形的稳定行进和负重需求。小星Max搭载升级后的感知系统和AI交互能力,可完成更复杂的人机交互任务。小星Max采用增强型机械结构设计,具备更强的抗冲击能力和稳定性。小星Max未来目标场景是在工厂制造场景或服务场景,替代人类完成各种各样较为精细的操作。小星Max是星动纪元在人形机器人领域的重要产品,推动人形机器人从实验室走向实际应用。小星Max在多个展会上展出,展示了星动纪元在人形机器人运动控制领域的技术实力。

星动 PRO
星动纪元 预告产品 待发布
星动 PRO

星动 PRO 是 RobotEra 官网产品矩阵中展示的预告产品,当前公开页面仅显示“敬请期待”,尚未提供可核验参数。

星动纪元 双足通用人形
STAR1 人形机器人

首款产品级人形机器人(2024年8月发布)/整机双足/身高171cm/体重63kg/全身主动自由度(待确认)/原生机器人大模型驱动/视觉听觉触觉融合/工业制造/

星动纪元 双足通用人形
X-Touch 数据手套

力反馈遥操手套/高保真动作捕捉/亚毫米精度/真机数据采集/支持全身遥操作-数据采集-模型迭代闭环

相关零配件

查看零配件库