11月9日, 英伟达 在CoRL现场放了一段视频:一台双臂机器人自己切香蕉、舀麦片,还划了根火柴去点灯,点完把火柴按进水里。台上讲这段的是Jim Fan。11月16日,视频里那双装在机器人手腕上的手,开始接单了——北京 星动纪元 的XHAND 1 Pro-U,首批40只。
先把东西说清楚。它是一只五指灵巧手,16个自由度,装在人形或双臂机器人的手腕上干活。不是什么新物种,星动纪元之前就有XHAND 1 Pro。
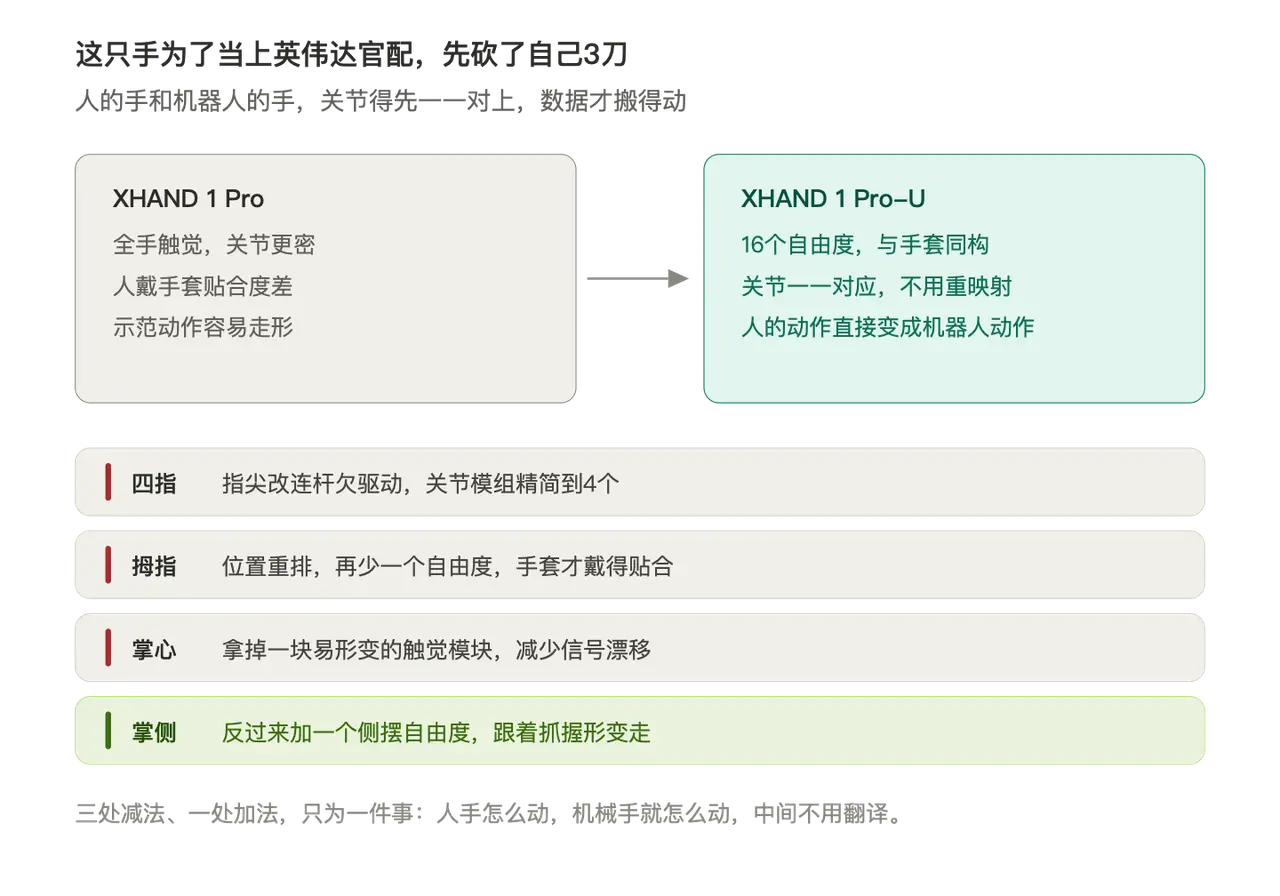
但它不是Pro的加强版,是Pro的减法版。为了让英伟达那套数据采集设备能用,星动纪元把这只手主动做简单了。
第一刀落在四指。指尖改成连杆欠驱动,关节模组精简到4个。联动关系变清楚,人做示范时不用再额外补偿。
第二刀落在拇指。位置重排,又拿掉一个自由度。手少了点本事,但手套戴上去贴合了,人做动作不再别扭。
第三刀落在掌心。拿掉一块触觉模块,那块正好在容易形变的位置,留着只会往数据里灌噪声。
砍完三刀,反手加了一处:手掌侧摆自由度。抓东西时掌形会变,多这一个轴,手能跟着变。
灵巧手一向比的是自由度、抓握力、寿命。这只手反着来,主动往下减。为什么?
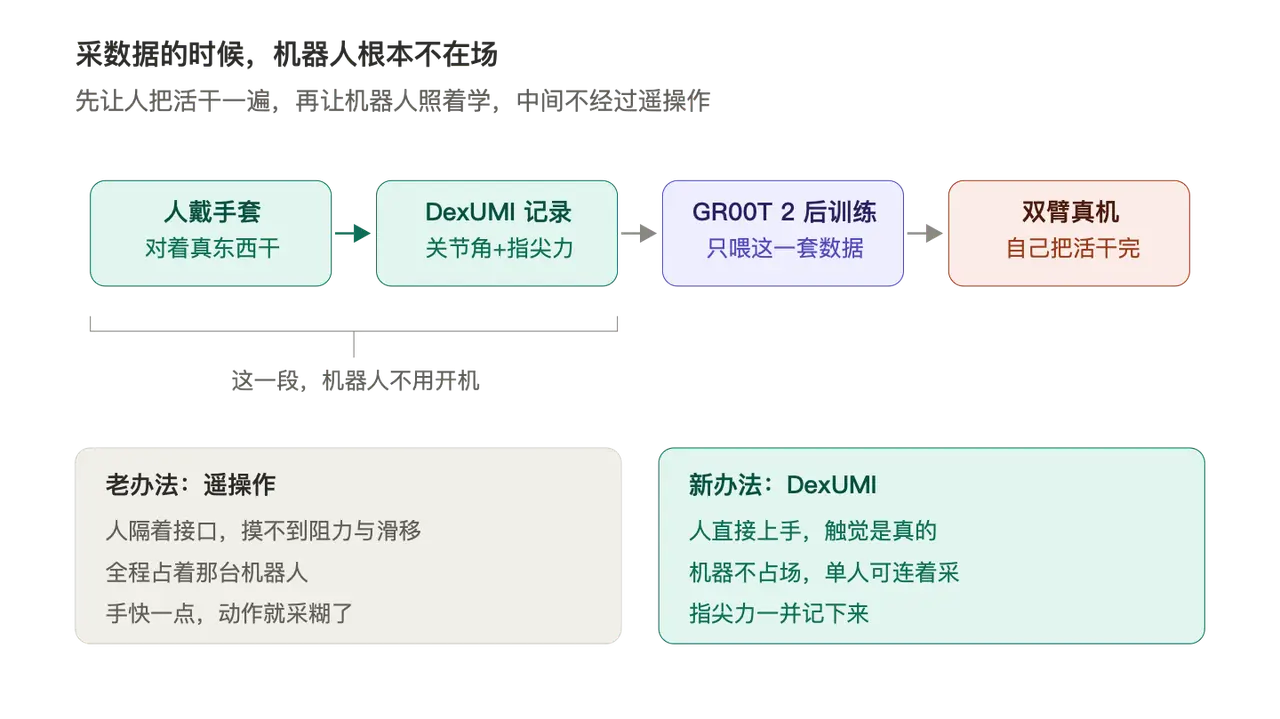
因为它的搭档不是机器人,是人。英伟达GEAR实验室做了个叫DexUMI的外骨骼手套,人戴上它直接去干活,手指关节的角度、指尖的法向力和剪切力全被记下来。手套本身也是16个自由度,每根手指配三个关节编码器。
关键在Pro-U的机械结构和这只手套是一比一复刻的:关节位置、接触面、腕部相机的安装位,全都对齐。人的手指动到哪,机器人的手指就对应到哪。
这一条决定了后面所有事。数据从手套进模型、再进机器人,中间不用做动作重定向。省掉这一步,示范里的细节就不会在转换中被磨掉。别的手也能用这套数据,但得先转一道,转过就丢东西。
英伟达不做手。它做芯片、做模型、做仿真,GR00T 2要证明能落地,得有人在真机上跑。手这个环节,它选择买。
这也解释了数据路线的变化。第一视角人类视频量大,能撑预训练,但没有本体对应、没有力觉;UMI这类人手直采的数据量小,胜在关节对得上、力气也记下来了。规模堆到边际收益递减之后,后者重新被捡起来。
这条路不算新。2025年,英伟达和星动纪元等机构参与的早期DexUMI研究,就在XHAND 1上做过用镊子夹茶叶、关炉灶旋钮、移动锅具、取盐撒盐。当时验证的是精细接触和多指协同,这回是整条链路跑通。
拿这套数据后训练完,英伟达放了三个任务:做香蕉酸奶60%,舀麦片80%,划火柴点灯75%。
这三个任务的共同点不是难,是脏。切香蕉要处理软物体的形变和断裂;旋盖要在摩擦、阻力、旋转力矩之间找平衡;划火柴是高速运动里的瞬时接触,手抖一下火柴就折了。
数据来源更值得说。官方说法是,后训练只用了DexUMI采的人类示范,没针对这些任务做遥操作,也没额外采机器人自己的操作数据。换句话说,机器人没练过,是看人练会的。
还有个细节容易被忽略:视频里跑这套程序的机器,本体是星动纪元自己的 天机 双臂机器人。手是它的,臂是它的,模型才是英伟达的。三样凑齐一台机,这段视频才拍得出来。
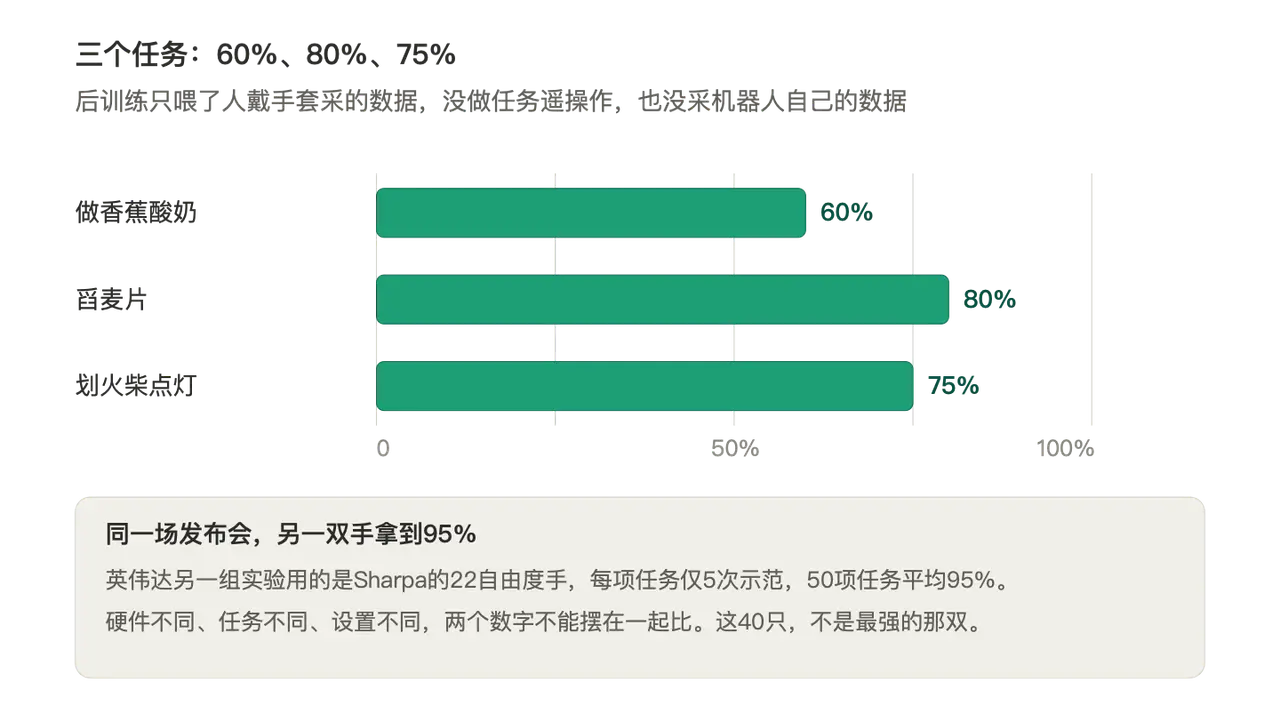
现在泼冷水。60%这个数字离能卖还差得远。切十根香蕉错四根,没有工厂会要。官方自己也划了边界:这些成功率只对应特定实验设置,不代表通用可靠性。
还有一个数字得摆出来。同一场发布会,英伟达另有一组实验用的是 Sharpa 的22自由度手,每项任务只给5次示范,50项任务平均95%。硬件不同、任务不同、设置不同,两个数字不能直接比。但至少说明一件事:这40只不是最强的那双。
第三个冷水更实在。40只,价格没公布,交付时间没公布。这不是商品,是给实验室的样品。星动纪元等的是研究团队拿它去做实验,不是工厂来下单。
星动纪元今年不缺钱。3月拿了10亿元,三星领投;4月超2亿美元,顺丰领投;7月又是10亿元,诚通基金领投。一年三轮,合计约35亿元,累计融资接近50亿元。10月,它的VPP2模型在RoboDojo仿真基准上登了顶。
英伟达这边的账更值得看。它把DexUMI的硬件设计放在GitHub上开源,CC BY 4.0;软件Apache 2.0;GR00T 2的模型权重说12月放。手让中国公司供,采集标准自己定。谁想用这套数据训练,就得按它的关节定义来。
所以这40只的意义不在销量。灵巧手过去比谁的自由度多、抓得紧、活得久;现在多了一条:能不能被一条数据链路选中。选不中,参数再漂亮也只是个零件。
本文基于公开报道整理。